1. Zavarivanje sa oscilacijom
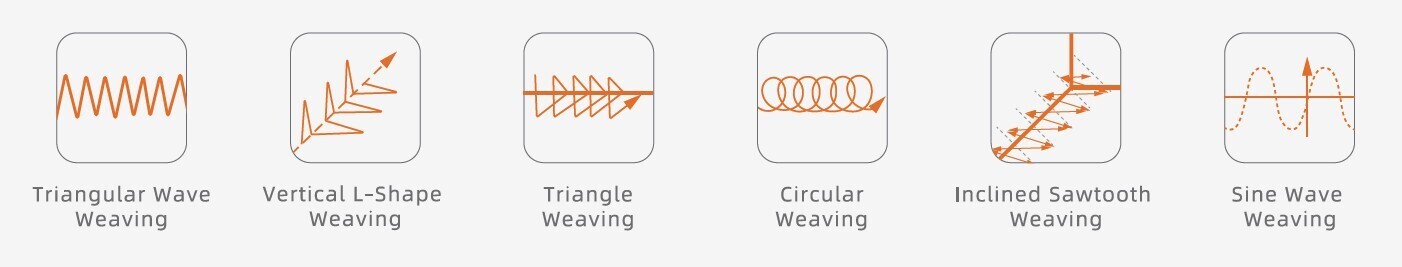
Funkcija oscilovanja FAIRINO robota podržava različite obrasce: trouglasti talas, vertikalni L-oblik, trougao, krug, nagnuti testerasti talas i sinusni talas.
Precizna, pouzdana tehnologija zavarivanja za zahtjevne industrijske primjene.
Podržava digitalne komunikacione protokole kao što su CANopen, EtherCAT i Modbus TCP i može se povezati na aparate za zavarivanje sa različitim industrijskim Ethernet i field bus interfejsima.
Sadrži analognu komunikaciju sa analognim I/O i digitalnim I/O komunikacijskim mogućnostima, omogućavajući konfiguraciju jednim klikom između aparata za zavarivanje i robota.
FAIRINO-ov nezavisno razvijen paket procesa zavarivanja podržava različite tehnike zavarivanja, uključujući elektrolučno zavarivanje, zavarivanje uglova, ravno zavarivanje, segmentno zavarivanje i zavarivanje dvostrukim procesom.
Funkcija oscilovanja FAIRINO robota podržava različite obrasce: trouglasti talas, vertikalni L-oblik, trougao, krug, nagnuti testerasti talas i sinusni talas.
Praćenje luka je ključna tehnologija u automatizaciji zavarivanja. Prilikom zavarivanja žljebova pod pravim uglom, U-oblika, V-oblika i drugih žljebova, sistem koristi podatke o struji i naponu zavarivanja nakon paljenja luka za izračunavanje položaja gorionika za zavarivanje u odnosu na centar žljeba. Kompenzuje odstupanja zavara u realnom vremenu kako bi se osigurala tačna pozicija zavarivanja i stabilan kvalitet zavarivanja.

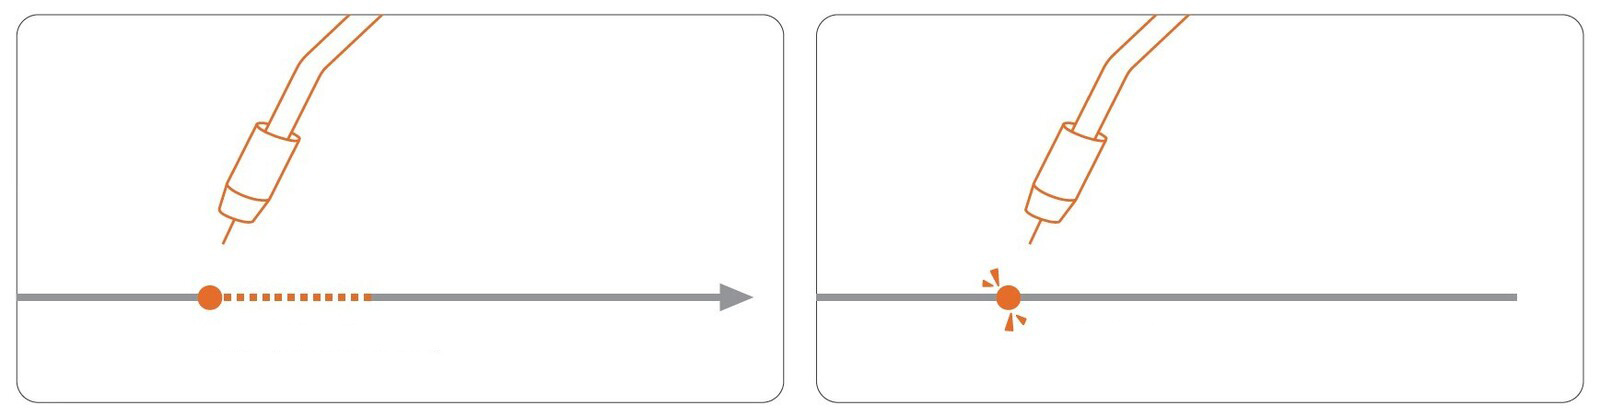
Praćenje šava se odnosi na otkrivanje promjena u električnom signalu žice za zavarivanje nakon kontakta s površinom radnog komada kako bi se odredio stvarni položaj radnog komada unutar robotovog koordinatnog sistema. Nakon podučavanja putnih tačaka za senzore položaja, robot automatski traži granicu površine radnog komada. Kada žica za zavarivanje dodirne površinu radnog komada, dolazi do promjene signala napona, koju aparat za zavarivanje šalje natrag robotu. Po prijemu signala, robot snima granični položaj površine radnog komada.
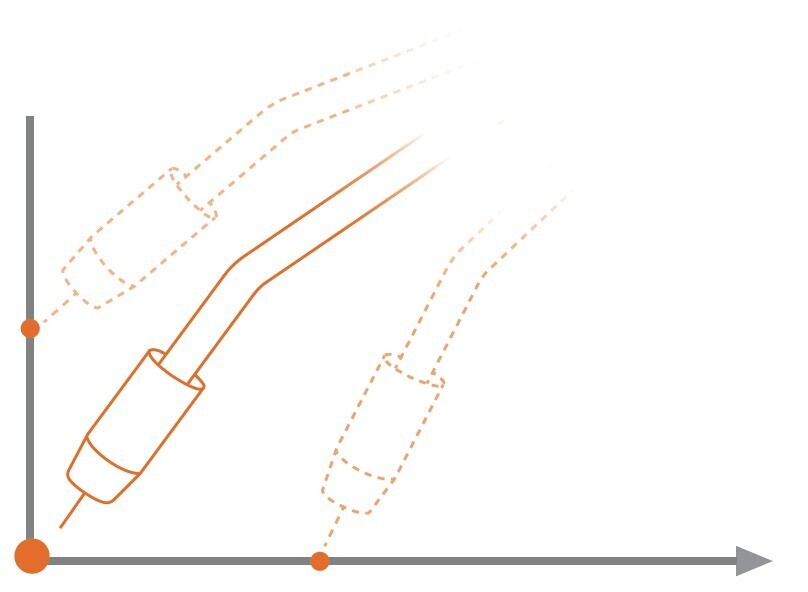
Ova funkcija nastavlja zavarivanje nakon što operater zaustavi proces ili nakon neočekivanih događaja kao što je sudar ili gubitak luka. Robot može ponovo zapaliti luk na prvobitnoj poziciji prekida i nastaviti preostale zadatke zavarivanja. Prije ponovnog pokretanja, robot se automatski pomiče nazad za određenu udaljenost duž smjera zavarivanja. Ovo stvara preklapanje sa postojećim zavarom kako bi se osigurao kvalitet zavara.
Nastavak rada nakon prekida ili sudara:
FAIRINO AIR Lab koristi napredne algoritme vida i kretanja kako bi kolaborativnim robotima omogućio bolje sposobnosti samostalnog učenja i donošenja odluka te unaprijedio interakciju čovjeka i mašine.
FAIRINO AIR Lab podržava niz programskih jezika, uključujući C, C#, Python, Ros, Tcp/IP, pružajući bogat izbor za programere sa različitim tehničkim iskustvom. Korisnici mogu razviti sekundarne aplikacije za proširenje aplikacija robota na osnovu njihovih potreba.
Opremljen moćnim mogućnostima automatskog prepoznavanja šavova, koristeći algoritme oblaka tačaka za postizanje automatskog prepoznavanja šavova sa ili bez modela.
Nije potrebno podučavanje ili programiranje, sposoban je unaprijed predvideti izazove zavarivanja, eliminirajući potrebu za ručnim modeliranjem i poboljšavajući efikasnost pripreme zavarivanja.
Pogodno za proizvodnju s mnogo varijanti proizvoda i malim serijama, ispunjavajući različite zahtjeve proizvodnje.
Pristupačno robotsko zavarivanje za fleksibilnu, efikasnu i preciznu proizvodnju.
 | Andreas Hubrich |
Adresa kompanije
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Vaša privatnost nam je važna
Koristimo kolačiće da bismo obezbijedili pravilan rad ove veb-stranice. više informacija.
CookieCrumbz 2.10